






編者按
具身智能的發展,標誌着人工智能從「數字世界」走向「物理世界」的範式躍遷。香港不甘人後,主動布局,首份「五年規劃」提出瞄準AI與機械人等關鍵技術,加速對接國家重點科技戰略。
《大公報》走訪本港多間高校,直擊機械人演示現場、了解其最新發展,今起推出「港產具身智能」系列,為讀者介紹本港高校實驗室的原創成果、產學研合作模式與落地情況及其難點,一窺未來智能生活的新形態。
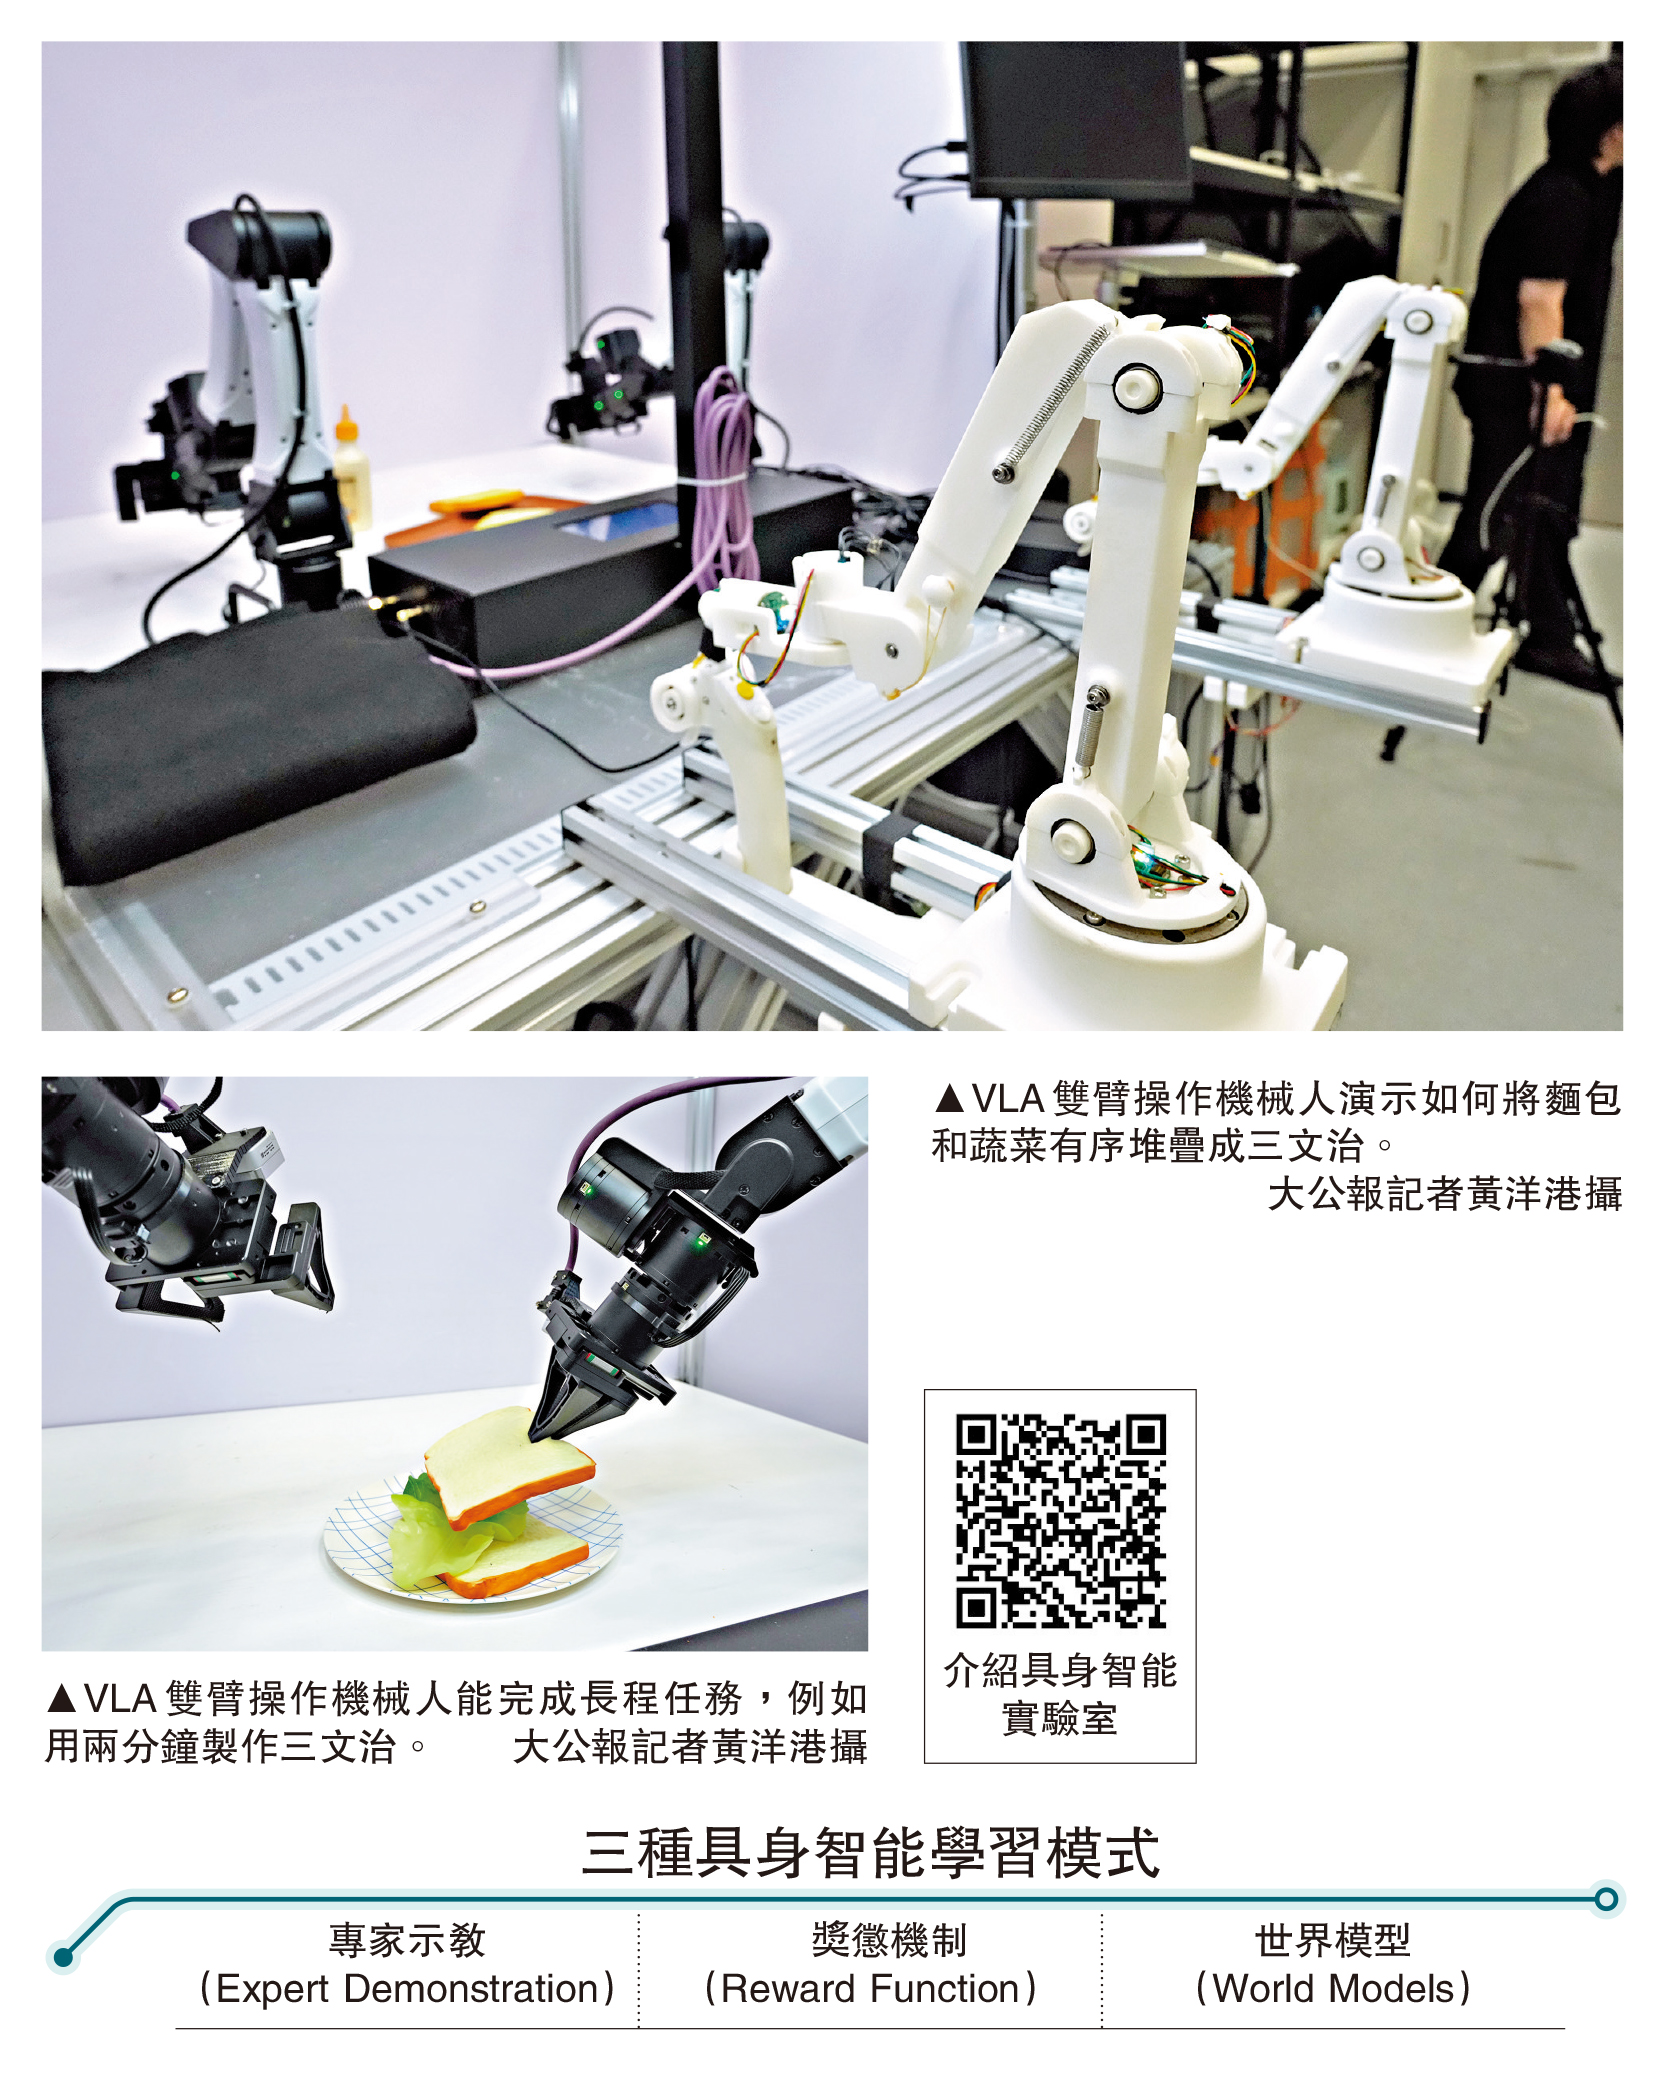
具身智能發展迅速,但服務機械人的技能往往持續時間只有數秒,長程複雜工作仍有待突破。今年5月成立的全港首個全端具身智能實驗室,正是本港攻克長程任務的先行者。實驗室坐落科學園,已於今年8月啟用,大公報記者率先目睹實驗室「真容」,見到內裏設有足球機械人、VLA雙臂操作機械人及操作台等,充滿高科技元素。
香港中文大學香港具身智能實驗室聯合總監李鐘毓接受《大公報》專訪表示,實驗室今年首次以一套視覺語言動作模型(VLA)機械人完成長達兩分鐘的複雜任務─製作三文治,他指團隊將繼續攻堅更長程任務。實驗室亦有踢足球、打羽毛球等機械人研究,有望日後作陪練等用途,賦能體育發展。\大公報記者 湯嘉平(文) 黃洋港(視頻)
香港具身智能實驗室由香港中文大學InnoHK香港物流機械人研究中心於今年5月宣布成立,與其他具身智能實驗室不同的是,該實驗室定位為首個全端實驗室。
「全端的意思,就是說幾乎具身智能涉及到的整個技術棧我們都有研究。」李鐘毓介紹,這些技術棧大致可以分為五類:第一是硬件設計,即機械人本體的設計,相當於機械人的「血肉」;第二是運動能力,包括平衡控制、步態規劃、阻抗控制與軌跡追蹤等,相當於機械人的「小腦」;第三是環境交互感知能力,體現在各部位完成複雜、精細化的操作任務,相當於機械人的「大腦」;第四和五分別是集群智能中的多機智能以及人機交互智能。
賦予雙臂操作機械人「大腦」
大公報記者於今年8月底率先走進剛落成的全端具身智能實驗室,實驗室位於科學園19W大樓,一進門便見到約1.2米高的足球網狀球門,球門對面則是兩個約一米高的人型足球機械人,通體銀白;再往入面行見到一個門框,供搭載機械臂的機械狗進行開關門等任務訓練,其對面則是VLA雙臂操作機械人及其操作台。
其中,VLA雙臂操作機械人能完成長程任務,亦是機械人「大腦」研究的成果體現。該機械人為兩條手臂狀物體,工作人員在遙控器上下達做三文治的指令後,兩條手臂開始一手夾起一塊麵包放進餐碟上,另一隻手夾起蔬菜疊上,再用另一隻手將最後一塊麵包片疊上,整個過程流暢順利。
「VLA雙臂操作機械人的最大亮點,是依靠同一套控制策略、同一個『大腦』去完成長程任務。」李鐘毓介紹,團隊是在開源基座大模型的基礎上做微調優化,使本身不具備長程任務處理能力的機械人,能夠掌握長程複雜操作。「我們的思路是將大任務拆解成多個子任務。例如製作三文治,子任務分別是:先夾麵包放到盤子;再把菜放到麵包上;再蓋上另一片麵包。」
李鐘毓團隊借鑒的是人類決策學習邏輯。他指,人類會記住過往關鍵事件,即示教軌跡出現速度突變,如機械人快速移動到某位置後緩慢停下。人類示教時到關鍵步驟會下意識放慢,機械人便識別這是重要時間片段,重點關注該段操作,快速移動過程則不必過度關注。實際運行時,機械人檢測關鍵事件發生並保存資訊,整理歷史資訊,完成多子任務組成的長程操作。
「專家示教」助學習新技能
「單純死記硬背無法有效學習,我們團隊首創引入關鍵事件機制,讓機器人只重點記住關鍵事件。」李鐘毓續介紹,這些關鍵事件的學習靠的是「專家示教」(Expert Demonstration)的學習模式,「不需要編寫程式。整個機械人系統分為主臂和從臂,人搖動主臂,從臂跟隨主臂運動,以此完成對機械人的示教。然後機械人演示教學成果時,就用兩個從臂完成。」
「專家示教」原理與人類學習新技能類似,如父母教孩子炒菜,孩子看多便學會。李鐘毓表示,訓練機械人的學習模式有三種,除「專家示教」,還有「獎懲機制」(Reward Function)和「世界模型」(World Models)學習模式。
「我們不是第一個研究長程任務的,但算是目前效果最好的。」李鐘毓表示,以往學界處理兩分鐘的長任務,機械人往往在前一兩個子任務就失敗,而今次香港具身智能實驗室的系統可以連貫地完成整套任務,途中無需額外調試。
至於下一步研究計劃,李鐘毓則希望一方面實現更長程的任務、提升任務成功率;另一方面,目前機械人只能在桌面靜態環境工作,團隊希望把這套能力遷移到人形機械人,讓機械人可以在不同地點完成任務。