






舞肌靈巧機械手
要讓機器人做到人手一般靈活,是全球機器人領域一大難題。聯合實驗室引入「舞肌」擬人化機械手硬件,在此之上自主研發控制演算法,追求高自由度的手部動作實現。市面上部分靈巧機械手僅有6個自由度,動作選擇有限;而舞肌機械手擁有20多個自由度,動作更貼近人類雙手,不單純做彈鋼琴這類展示性動作,目標亦面向工廠裝配、工具操作等真實場景。
聯合實驗室同時和內地企業「靈心巧手」簽署合作協議,接收對方提供的機械手硬件。團隊會在多款不同廠商的靈巧手硬件上測試同一套演算法,打磨可以跨硬件平台遷移的控制方案。硬件由企業提供,實驗室主攻感知、推理、控制閉環演算法,把科研成果輸出給產業,幫助消弭「實驗室效果好,裝到商用機器人就失效」的落差。
智能柔性機械人
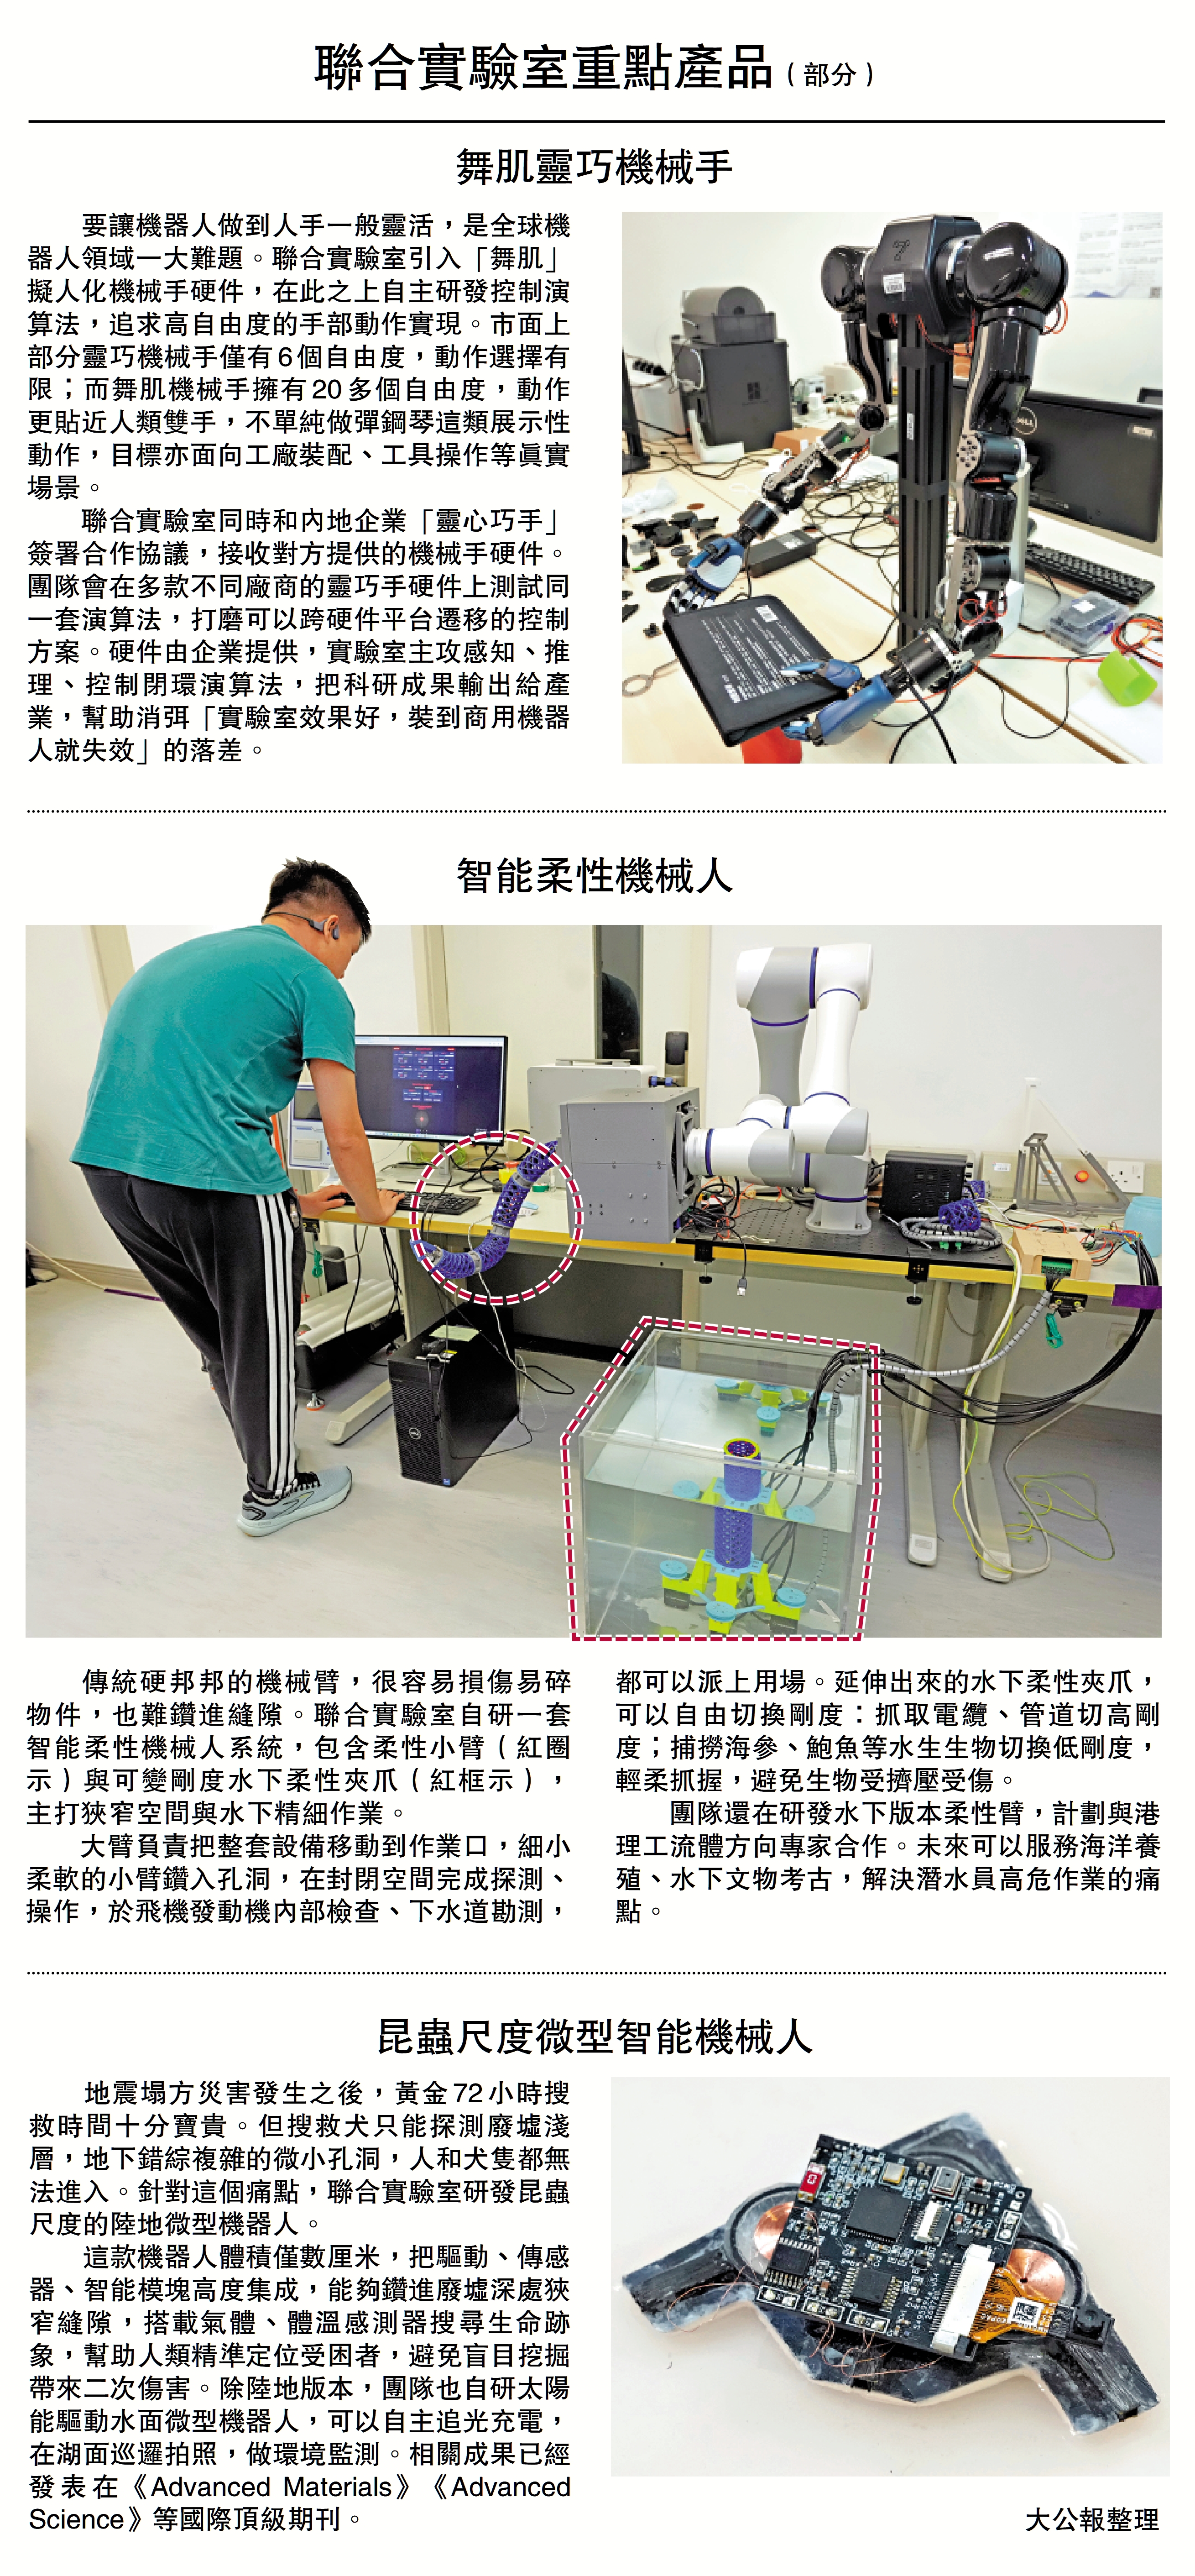
傳統硬邦邦的機械臂,很容易損傷易碎物件,也難鑽進縫隙。聯合實驗室自研一套智能柔性機械人系統,包含柔性小臂(紅圈示)與可變剛度水下柔性夾爪(紅框示),主打狹窄空間與水下精細作業。
大臂負責把整套設備移動到作業口,細小柔軟的小臂鑽入孔洞,在封閉空間完成探測、操作,於飛機發動機內部檢查、下水道勘測,都可以派上用場。延伸出來的水下柔性夾爪,可以自由切換剛度:抓取電纜、管道切高剛度;捕撈海參、鮑魚等水生生物切換低剛度,輕柔抓握,避免生物受擠壓受傷。
團隊還在研發水下版本柔性臂,計劃與港理工流體方向專家合作。未來可以服務海洋養殖、水下文物考古,解決潛水員高危作業的痛點。
昆蟲尺度微型智能機械人
地震塌方災害發生之後,黃金72小時搜救時間十分寶貴。但搜救犬只能探測廢墟淺層,地下錯綜複雜的微小孔洞,人和犬隻都無法進入。針對這個痛點,聯合實驗室研發昆蟲尺度的陸地微型機器人。
這款機器人體積僅數厘米,把驅動、傳感器、智能模塊高度集成,能夠鑽進廢墟深處狹窄縫隙,搭載氣體、體溫感測器搜尋生命跡象,幫助人類精準定位受困者,避免盲目挖掘帶來二次傷害。除陸地版本,團隊也自研太陽能驅動水面微型機器人,可以自主追光充電,在湖面巡邏拍照,做環境監測。相關成果已經發表在《Advanced Materials》《Advanced Science》等國際頂級期刊。
大公報整理